CAN-шина VESC: швидкість 500K, ID контролерів і формат повідомлень
CAN — шина, якою контролери на базі VESC обмінюються даними між собою і з іншими пристроями: другим контролером, модулем VESC Express, BMS, дисплеєм або вашою платою на Arduino чи ESP32. Пояснюємо, яка швидкість CAN стоїть за замовчуванням, як правильно з'єднати кілька контролерів і як виглядають повідомлення, якщо ви пишете власну програму.
Швидкість CAN за замовчуванням — 500 кбіт/с
У контролерах на базі VESC швидкість CAN за замовчуванням — 500K (500 кбіт/с). Її можна змінити у VESC Tool: App Settings → General → CAN Baud Rate. Доступні значення: 10K, 20K, 50K, 75K, 100K, 125K, 250K, 500K і 1000K.
Головне правило: швидкість має бути однаковою на всіх пристроях шини. Якщо один контролер працює на 500K, а другий на 250K, вони просто не побачать один одного. Модулі на кшталт MKS VESC Express теж за замовчуванням працюють на 500K.
Змінювати швидкість варто лише у двох випадках: якщо шина дуже довга (тоді знижують до 250K або 125K) або якщо до неї під'єднано пристрій, що підтримує лише іншу швидкість.
Навіщо CAN у збірці
- Два і більше моторів — повнопривідний скейт, двомоторний велосипед, човен. Сигнал газу приходить на один контролер, а він по CAN передає команду іншим. Так працює й контроль тяги, коли мотори розганяються синхронно без пробуксовки.
- Налаштування всіх контролерів з одного USB. VESC Tool бачить пристрої за контролером, до якого під'єднано кабель, і налаштовує їх через нього.
- Модулі розширення — VESC Express (Wi-Fi, Bluetooth, запис логів на карту пам'яті), BMS, дисплеї, власні плати.
- Керування з власного пристрою — Arduino, ESP32, STM32 з CAN-трансивером можуть задавати струм, оберти чи положення і читати телеметрію.
Порівняння CAN з UART і PPM для керування — у статті «UART, PPM і CAN у VESC — що вибрати».
Як з'єднати кілька контролерів
- Дроти. З'єднайте контакти CAN H з CAN H, CAN L з CAN L і загальний мінус (GND). Дроти CAN H і CAN L краще скрутити між собою — так шина менш чутлива до перешкод від силових дротів мотора.
- Схема «ланцюжок». Пристрої під'єднують один за одним: перший — другий — третій. Зірка з довгими відгалуженнями працює гірше.
- Термінальні резистори. Шина має бути навантажена резисторами 120 Ом лише на двох кінцях ланцюжка. На проміжних пристроях резистори знімають або вимикають перемичкою. На двох контролерах — обидва з резисторами.
- Різні ID. У кожного контролера має бути свій номер: App Settings → General → Controller ID. Однакові номери — найчастіша причина, чому другий контролер «зникає».
- Однакова швидкість CAN на всіх пристроях.
- Перевірка. У VESC Tool натисніть «Scan CAN» — у списку мають з'явитися всі контролери з їхніми ID.
Не під'єднуйте контролери по CAN, якщо в них різні батареї з різним мінусом. Шина CAN розрахована на спільну «землю», інакше можна пошкодити трансивери.
Чому контролер не видно на шині
| Причина | Що перевірити |
|---|---|
| Однакові Controller ID | Під'єднайте контролери по черзі по USB і перевірте номери |
| Різна швидкість CAN | CAN Baud Rate на всіх пристроях |
| Зайві або відсутні термінальні резистори | 120 Ом лише на першому і останньому пристрої |
| Переплутані CAN H і CAN L | Розпіновку роз'єму кожного пристрою |
| Різні версії прошивки | Оновіть усі контролери до однієї версії |
Керування кількома моторами одним сигналом
Щоб газ з пульта йшов на всі мотори, у налаштуваннях входу (PPM, ADC або UART) на контролері, до якого під'єднано пульт, увімкніть Multiple ESCs over CAN. Там же вмикається Traction Control — контролер стежить за різницею обертів моторів і зменшує струм тому, що почав пробуксовувати.
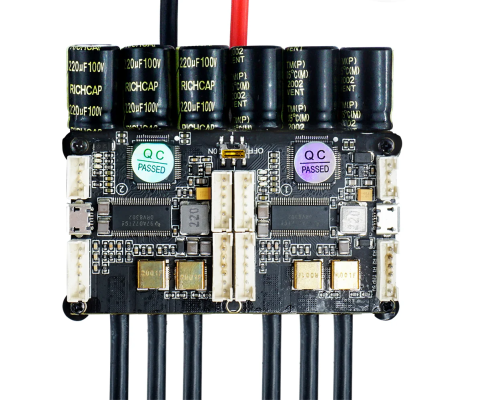
Подвійні контролери на базі VESC (наприклад, Flipsky 4.20 Dual) вже мають з'єднання по CAN між половинами всередині — дроти не потрібні, але ID половин мають бути різними.
Формат повідомлень CAN у VESC
Цей розділ для тих, хто пише власну програму. VESC використовує розширений 29-бітний ідентифікатор кадру:
- молодший байт (біти 0–7) — ID контролера, якому адресовано команду або від якого прийшли дані;
- наступний байт (біти 8–15) — номер команди.
Тобто ідентифікатор кадру = (команда << 8) | ID контролера. Числа в даних передаються старшим байтом уперед (big-endian).
| Команда | № | Дані (4 байти, int32) |
|---|---|---|
| SET_DUTY — коефіцієнт заповнення | 0 | duty × 100 000 (0,2 → 20 000) |
| SET_CURRENT — струм мотора | 1 | струм, А × 1 000 |
| SET_CURRENT_BRAKE — струм гальмування | 2 | струм, А × 1 000 |
| SET_RPM — оберти | 3 | електричні оберти (ERPM) |
| SET_POS — положення | 4 | кут, градуси × 1 000 000 (від −180 до 180) |
| SET_CURRENT_REL — струм у частках від максимуму | 10 | частка × 100 000 |
| SET_CURRENT_BRAKE_REL — гальмування у частках | 11 | частка × 100 000 |
| SET_CURRENT_HANDBRAKE — утримання на місці | 12 | струм, А × 1 000 |
Електричні оберти (ERPM) — це механічні оберти, помножені на кількість пар полюсів мотора. Для мотора з 14 магнітами (7 пар) 1 000 об/хв на валу = 7 000 ERPM.
Команди керування треба повторювати частіше, ніж раз на секунду. Якщо команд немає довше за час Timeout (App Settings → General, за замовчуванням 1 000 мс), контролер вимикає мотор — це захист на випадок обриву зв'язку.
Що контролер повідомляє сам
Контролери на базі VESC самі розсилають у шину статусні повідомлення з частотою, заданою в CAN Status Rate. Які саме повідомлення надсилати, вибирають там же.
| Повідомлення | № | Що всередині |
|---|---|---|
| STATUS | 9 | ERPM (int32), струм мотора × 10 (int16), коефіцієнт заповнення × 1 000 (int16) |
| STATUS_2 | 14 | Витрачені й рекуперовані ампер-години |
| STATUS_3 | 15 | Витрачені й рекуперовані ват-години |
| STATUS_4 | 16 | Температура транзисторів і мотора, струм батареї, положення |
| STATUS_5 | 27 | Лічильник обертів (тахометр), напруга батареї |
Наприклад, щоб прочитати оберти контролера з ID 1, слухайте кадри з ідентифікатором (9 << 8) | 1 = 0x901: перші чотири байти — ERPM, далі два байти струму (поділіть на 10) і два байти коефіцієнта заповнення (поділіть на 1 000).
Повний список команд — у файлах comm_can.c і datatypes.h прошивки VESC. Для контролерів Flipsky серії FT протокол інший, він описаний у документації Flipsky; про керування по UART — у статті «Протокол UART VESC і Flipsky FT».
CAN у контролерах Flipsky серії FT
Контролери FT85BD, FT60BD, FT85BS і FT85RS теж мають CAN, але працюють на власній прошивці Flipsky, і їхній протокол несумісний з VESC. Об'єднувати FT і VESC на одній шині не можна. Між собою контролери FT з'єднуються так само: резистори лише на кінцях, різні ESC ID (1–254), однакова швидкість. Налаштовують це у Flipsky ESC Tool — докладно в статті «Flipsky ESC Tool V1.6».
Часті питання
Яка швидкість CAN у VESC за замовчуванням?
500 кбіт/с (500K). Змінюється у VESC Tool: App Settings → General → CAN Baud Rate.
Скільки контролерів можна під'єднати до однієї шини?
ID має 8 біт, тож теоретично понад 250. На практиці в транспорті рідко буває більше 4–8 пристроїв, і це не навантажує шину на 500K.
Чи потрібен CAN для двомоторного скейта?
Не обов'язково — можна під'єднати пульт до обох контролерів окремо. Але з CAN керування синхронне, працює контроль тяги, а налаштовувати обидва контролери можна з одного USB.
Чим CAN кращий за UART для власної плати?
CAN — шина: до неї можна під'єднати кілька контролерів і модулів, вона стійка до перешкод і працює на довших дротах. UART простіший, але з'єднує лише два пристрої.